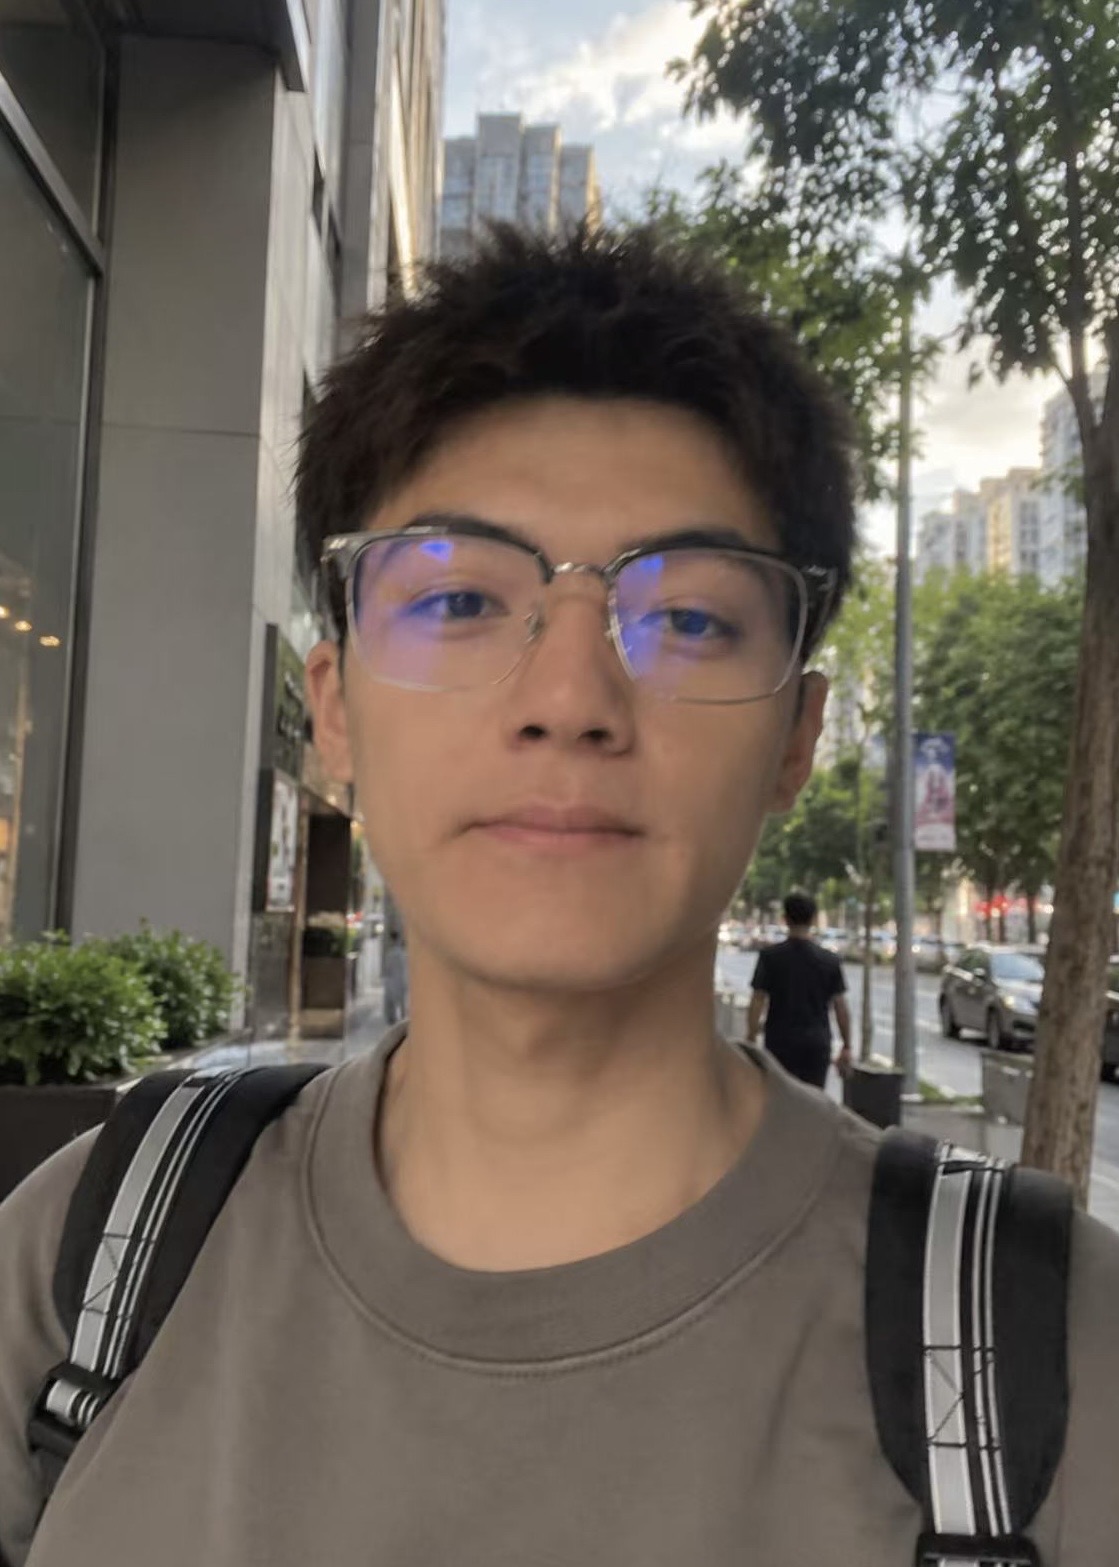
I am currently a Master's student in Robotics at the National University of Singapore (NUS), where I am a member of the MAGIC Lab, advised by Prof. Jiafei Duan. Previously, I was a research intern at the LinS Lab under the guidance of Prof. Lin Shao, and also collaborated with Prof. Yongquan Chen at the AIRS. I received my Bachelor's degree in Automation from the Harbin Institute of Technology, Shenzhen (HITSZ).
My research centers on robot manipulation, with a particular interest in dexterous manipulation and learning-based control. I am also interested in vision-language-action (VLA) models and their potential for generalizable robotic manipulation.
If you share similar interests, feel free to reach out. I am always happy to exchange ideas and explore potential collaborations.
目前,我在 新加坡国立大学(NUS) 攻读机器人学理学硕士,并在 MAGIC Lab 从事机器人学习与操作相关研究,导师为 Jiafei Duan教授。此前,我在 Lin Shao教授 的 LinS Lab 担任科研实习生,也曾在 深圳市人工智能与机器人研究院(AIRS) 与 Yongquan Chen教授 合作。我本科毕业于 哈尔滨工业大学(深圳) 自动化专业。
我的研究聚焦于机器人操作,尤其是灵巧操作与基于学习的控制。我也关注视觉—语言—动作(VLA)模型及其在通用机器人操作中的应用。
如果你也对这些方向感兴趣,欢迎与我交流,也期待有机会一起做些有意思的研究。
Warning
Problem: The current name of your GitHub Pages repository ("Solution: Please consider renaming the repository to "
http://".
However, if the current repository name is intended, you can ignore this message by removing "{% include widgets/debug_repo_name.html %}" in index.html.
Action required
Problem: The current root path of this site is "baseurl ("_config.yml.
Solution: Please set the
baseurl in _config.yml to "Education教育经历
-
National University of Singapore
 M.Sc. in RoboticsAug. 2026 - present
-
University of Oxford
 Visiting Student, AI Summer ProgrammeAug. 2024
-
Harbin Institute of Technology, Shenzhen
 B.Eng. in AutomationAug. 2022 - Jul. 2026
-
新加坡国立大学
机器人学理学硕士2026年8月 - 至今
-
牛津大学
人工智能暑期项目访问学生2024年8月
-
哈尔滨工业大学(深圳)
自动化专业工学学士2022年8月 - 2026年7月
Experience研究经历
-
MAGIC Lab, NUS
 Research InternAug. 2026 - Present
-
RoboScience
 Manipulation Algorithm InternMar. 2026 - July. 2026
-
LinsLab, NUS
 Research InternDec. 2025 - Aug. 2026
-
AIRS
 Dexterous Manipulation InternNov. 2025 - Mar. 2026
-
CET
 AI InternJan. 2025 - Mar. 2025
-
新加坡国立大学 MAGIC Lab
科研实习生2026年8月 - 至今
-
RoboScience
机器人操作算法实习生2026年3月 - 2026年7月
-
新加坡国立大学 LinS Lab
科研实习生2025年12月 - 2026年8月
-
AIRS
灵巧操作实习生2025年11月 - 2026年3月
-
CET
人工智能实习生2025年1月 - 2025年3月
News最新动态
Selected Publications精选论文 (view all)(查看全部)
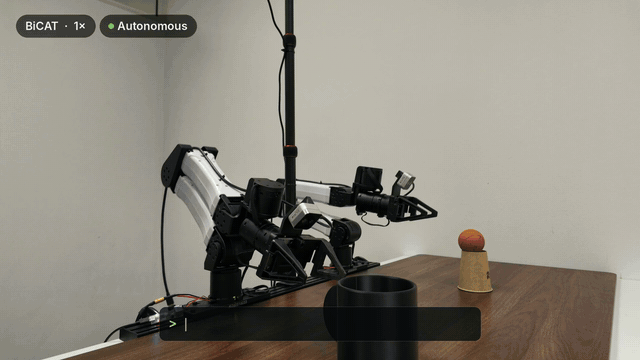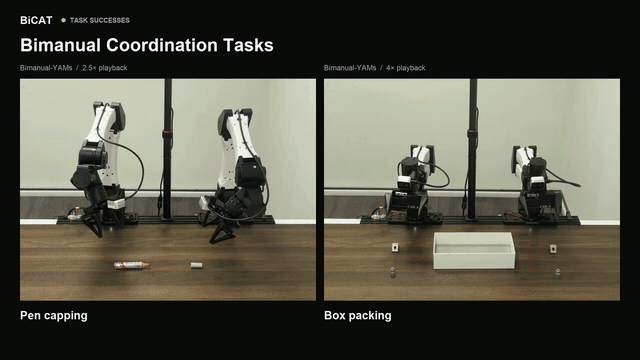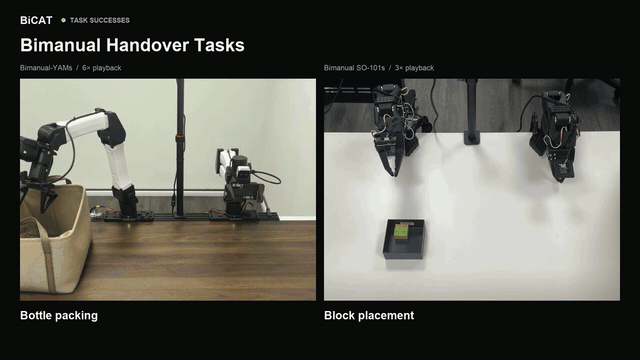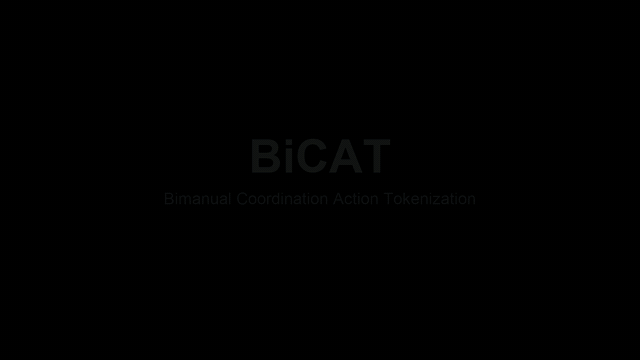
BiCAT: Bimanual Coordination Action Tokenization
Xuanwei Liu, Guipu Cao, Zhongyi Luo, Jiafei Duan†
Preprint
TL;DR: BiCAT is an action tokenizer for bimanual VLA models, which models arm coordination within the tokens by sharing one motion representation across arms and conditioning each arm’s tokens on its partner.TL;DR:BiCAT 是一种面向双臂 VLA 模型的动作分词器。它让双臂共享同一套运动表征,并在生成每条机械臂的 token 时以另一条臂为条件,从而在 token 中建模双臂协调。
BiCAT: Bimanual Coordination Action Tokenization
Xuanwei Liu, Guipu Cao, Zhongyi Luo, Jiafei Duan†
Preprint
TL;DR: BiCAT is an action tokenizer for bimanual VLA models, which models arm coordination within the tokens by sharing one motion representation across arms and conditioning each arm’s tokens on its partner.TL;DR:BiCAT 是一种面向双臂 VLA 模型的动作分词器。它让双臂共享同一套运动表征,并在生成每条机械臂的 token 时以另一条臂为条件,从而在 token 中建模双臂协调。
ManiLadder: Benchmarking Robot Manipulation Through a Categorized and Multi-Difficulty Level Task Ladder
Chongkai Gao*, Jieao Shi*, Zhaoyu Mu*, Yudi Lin*, Xuanwei Liu, Wei Ken Ng, Baiye Cheng, Anqi Chen, Kerun Liu, Zhuoran Li, Xuchuan Huang, Haoyang Li, Shengjia Zhu, Nga Teng Chan, Yuxuan Zhang, Xingyu Chen, Lin Shao†
Lightning Talk @ CoRL 2026 Workshop on SimBench2Real
Outstanding Paper Award @ IROS 2026 Workshop on Bimanual Manipulation
TL;DR: ManiLadder is a simulation benchmark for robot manipulation with 112 tasks across four difficulty levels. Task difficulty is calibrated using the success rate of a reference policy under a shared training and evaluation protocol.TL;DR:ManiLadder 是一个机器人操作仿真基准,包含四个难度等级的 112 项任务。各任务的难度以参考策略在统一训练与评测协议下的成功率为依据进行校准。
ManiLadder: Benchmarking Robot Manipulation Through a Categorized and Multi-Difficulty Level Task Ladder
Chongkai Gao*, Jieao Shi*, Zhaoyu Mu*, Yudi Lin*, Xuanwei Liu, Wei Ken Ng, Baiye Cheng, Anqi Chen, Kerun Liu, Zhuoran Li, Xuchuan Huang, Haoyang Li, Shengjia Zhu, Nga Teng Chan, Yuxuan Zhang, Xingyu Chen, Lin Shao†
Lightning Talk @ CoRL 2026 Workshop on SimBench2Real
Outstanding Paper Award @ IROS 2026 Workshop on Bimanual Manipulation
TL;DR: ManiLadder is a simulation benchmark for robot manipulation with 112 tasks across four difficulty levels. Task difficulty is calibrated using the success rate of a reference policy under a shared training and evaluation protocol.TL;DR:ManiLadder 是一个机器人操作仿真基准,包含四个难度等级的 112 项任务。各任务的难度以参考策略在统一训练与评测协议下的成功率为依据进行校准。
ContactExplorer: Contact Coverage-Guided Exploration for General-Purpose Dexterous Manipulation
Zixuan Liu*, Ruoyi Qiao*, Chenrui Tie, Xuanwei Liu, Yunfan Lou, Chongkai Gao, Zhixuan Xu, Lin Shao†
Spotlight Presentation @ RSS 2026 Workshop on Dexterous Manipulation
TL;DR: ContactExplorer is an exploration method for general-purpose dexterous manipulation, which encourages diverse finger-object contact patterns by tracking state-conditioned contact coverage.TL;DR:ContactExplorer 是一种面向通用灵巧操作的探索方法,通过追踪状态条件下的接触覆盖率,鼓励形成多样化的手指—物体接触模式。
ContactExplorer: Contact Coverage-Guided Exploration for General-Purpose Dexterous Manipulation
Zixuan Liu*, Ruoyi Qiao*, Chenrui Tie, Xuanwei Liu, Yunfan Lou, Chongkai Gao, Zhixuan Xu, Lin Shao†
Spotlight Presentation @ RSS 2026 Workshop on Dexterous Manipulation
TL;DR: ContactExplorer is an exploration method for general-purpose dexterous manipulation, which encourages diverse finger-object contact patterns by tracking state-conditioned contact coverage.TL;DR:ContactExplorer 是一种面向通用灵巧操作的探索方法,通过追踪状态条件下的接触覆盖率,鼓励形成多样化的手指—物体接触模式。
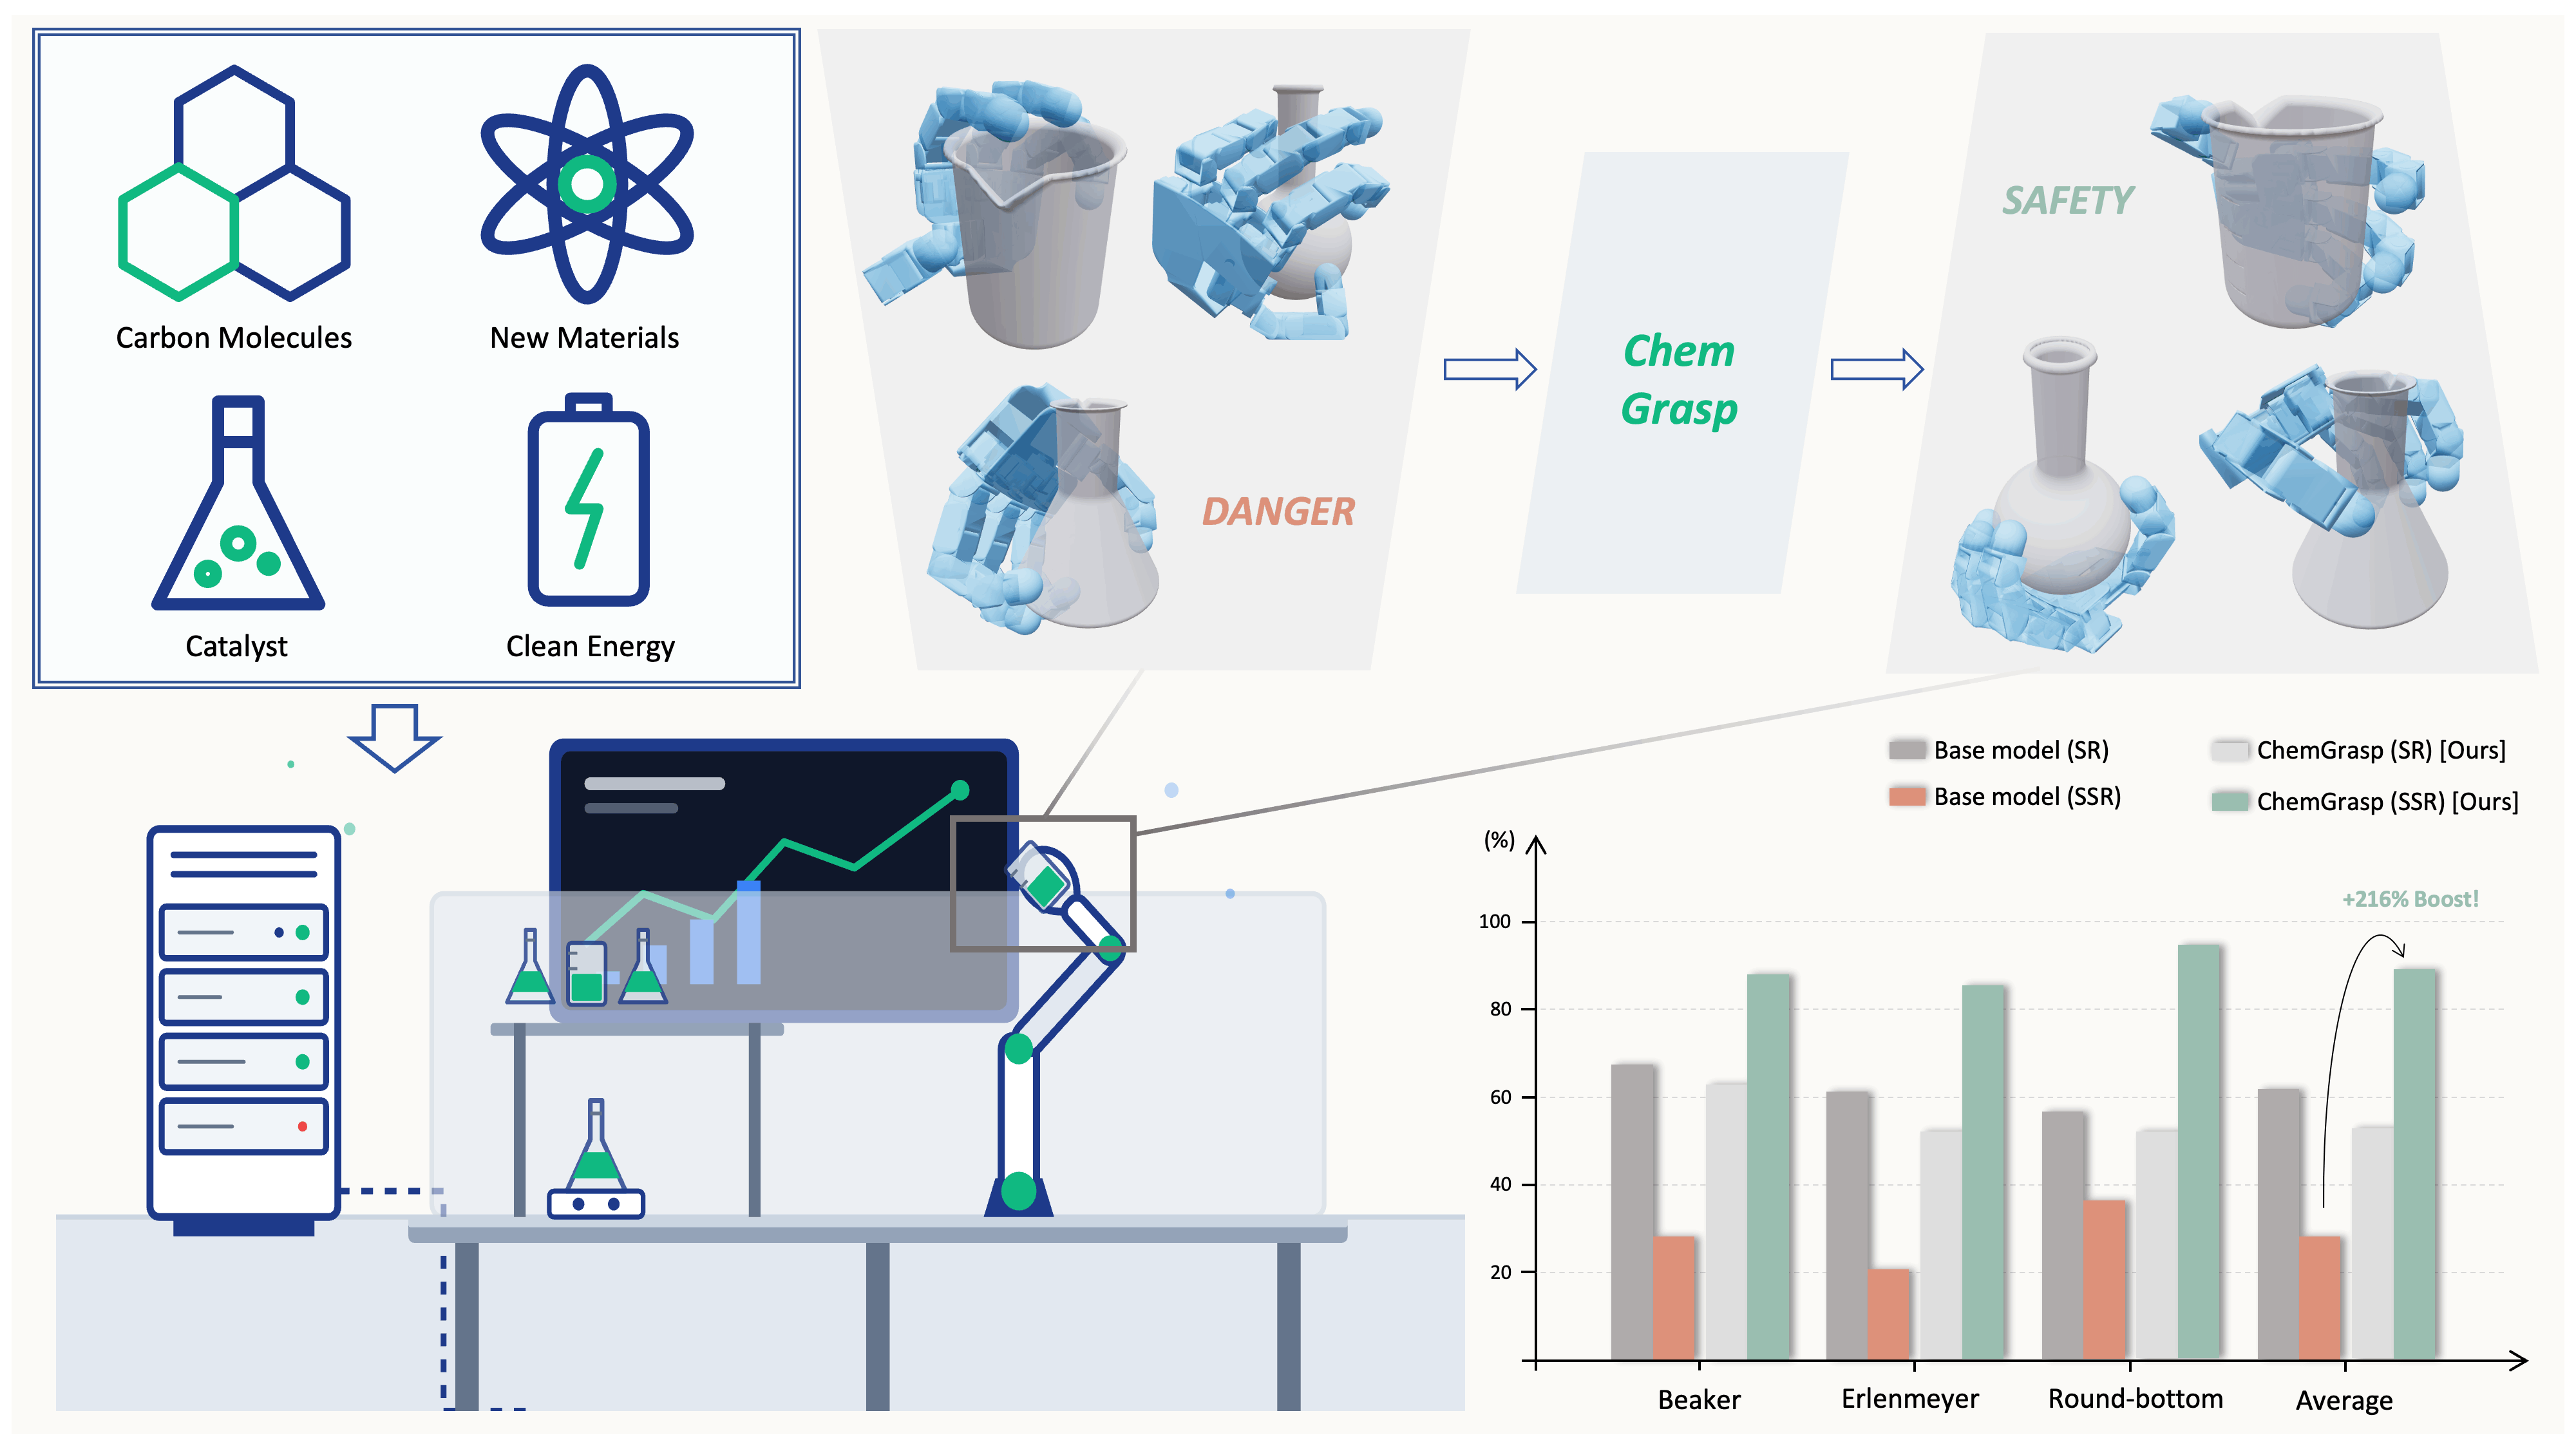
ChemGrasp: Affordance-Aware Dexterous Grasping for Laboratory Automation
Xuanwei Liu*, Tiewei Shang*†, Rui Wang, Junliang Li, Jisong Pan, Zixin Wang, Yongquan Chen†
Clean Energy 2026
TL;DR: ChemGrasp enables safe, dexterous robotic manipulation of common chemical vessels through task-specific grasp optimization and motion planning.TL;DR:ChemGrasp 通过面向任务的抓取优化与运动规划,实现对常见化学容器的安全灵巧操作。
ChemGrasp: Affordance-Aware Dexterous Grasping for Laboratory Automation
Xuanwei Liu*, Tiewei Shang*†, Rui Wang, Junliang Li, Jisong Pan, Zixin Wang, Yongquan Chen†
Clean Energy 2026
TL;DR: ChemGrasp enables safe, dexterous robotic manipulation of common chemical vessels through task-specific grasp optimization and motion planning.TL;DR:ChemGrasp 通过面向任务的抓取优化与运动规划,实现对常见化学容器的安全灵巧操作。